智能交通信息感知 理论、技术与未来展望
一、引言
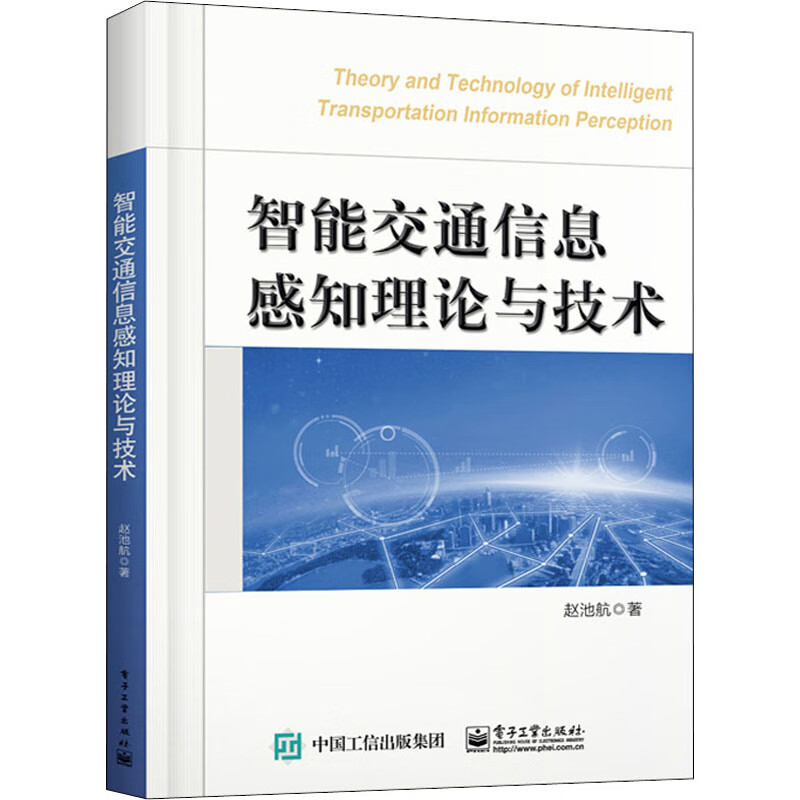
随着城市化进程的加速和汽车保有量的激增,交通拥堵、事故频发、环境污染等问题日益严峻。传统的交通管理方式已难以满足现代出行的需求。在此背景下,智能交通系统(Intelligent Transportation Systems, ITS)应运而生,它通过集成先进的信息技术、通信技术、控制技术和传感技术,实现对交通流的实时感知、预测与优化。而在这一切的背后,智能交通信息感知理论与技术扮演着至关重要的角色——它是ITS的“感觉器官”,是数据驱动决策的基石。由赵池航等学者编著的《智能交通信息感知理论与技术》(电子工业出版社,ISBN: 9787121356223)正是该领域的系统性专著,为智能信息技术与交通工程的深度融合提供了理论指南。
二、智能交通信息感知的核心理论
智能交通信息感知的核心是从海量、多源的交通数据中提取有价值的信息。其理论基础涵盖以下几个层面:
- 信号与系统理论:通过传感器(如环形线圈、微波雷达、摄像头)获取的原始信号往往带有噪声和冗余。信号处理理论中的滤波、变换、特征提取等方法,是实现可靠感知的第一步。
- 模式识别与机器学习:从数据中识别车辆、行人、交通标志,预测交通流量和拥堵传播,需要依赖模式识别、深度学习等算法。赵池航在书中详细阐述了支持向量机、神经网络在交通事件检测中的应用。
- 信息融合理论:单一传感器存在局限(如摄像头受天气影响,雷达缺乏语义信息)。多传感器信息融合(卡尔曼滤波、贝叶斯推理、D-S证据理论)能互补优势,提升感知精度和鲁棒性。
- 交通流理论:感知结果最终服务于交通状态估计。宏观与微观交通流模型(如LWR模型、跟驰模型)为理解感知数据背后的交通行为提供了物理约束。
三、关键技术体系
智能交通信息感知技术涉及从端到云的全链路。赵池航教授的著作系统梳理了以下关键技术:
3.1 感知层技术
- 地磁与线圈检测:成本低、抗干扰强,用于车流量与占有率统计。
- 微波与毫米波雷达:全天候工作,可测速测距,安装于路侧或车载。
- 视频与图像感知:基于计算机视觉的目标检测(YOLO、Faster R-CNN)、车牌识别、行为分析,逐渐成为主流。
- 激光雷达与红外:用于高精度地图构建、自动驾驶环境感知。
- 浮动车与手机信令:利用网约车、智能手机等作为移动传感器,获得大范围路网速度。
3.2 通信与传输技术
- DSRC、C-V2X(蜂窝车联网)、5G通信为低时延、高可靠信息交互提供支撑。
- 边缘计算将感知数据在路侧单元(RSU)预处理,减少云端负荷和时延。
3.3 数据处理与融合
- 时空数据挖掘:处理交通数据的时空相关性。
- 多源异步数据配准:解决不同传感器采样频率和坐标系差异。
- 联邦学习与隐私保护:在数据不出域的前提下联合建模。
3.4 典型应用
- 交通状态估计与预测
- 事故自动检测与应急响应
- 信号灯自适应控制
- 自动驾驶协同感知
四、智能信息技术的支撑作用
“智能信息技术”是感知能力跃升的催化剂。具体包括:
- 人工智能:深度强化学习优化感知策略;生成式模型弥补稀有及极端场景样本。
- 大数据与云计算:支撑海量感知数据的存储、索引与挖掘。
- 数字孪生:创建虚拟交通镜像,实现在线交通仿真与离线推演。
- 物联网:实现路侧设施、车辆、行人的泛在互联。
赵池航在书中指出,未来感知系统将从“单点智能”走向“群体智能”,通过车路协同实现“超视距感知”。例如,前车感知到的紧急制动可通过V2X广播使后车提前响应。
五、挑战与展望
尽管理论与技术日臻成熟,但仍面临挑战:
- 环境适应性:恶劣天气条件下视觉/激光感知性能下降。
- 数据孤岛与标准不统一:不同厂商设备接口封闭,信息难以共享。
- 实时性与算力约束:在边缘端实现高精度模型推理仍存瓶颈。
- 安全与隐私:感知数据可能被用于追踪用户,需设计脱敏机制。
未来趋势包括:
- 通感一体化:通信基站同时承担感知功能。
- 语义通信与感知:传输提取特征的语义信息,而非原始数据。
- 人机混合增强感知:结合众包数据自发协作。
六、
《智能交通信息感知理论与技术》恰逢其时地了该领域从物理机理到工程实现的知识谱系。智能信息技术与交通工程的深度融合,正将交通系统从“被动反应”转变为“主动预测”。研读赵池航教授这部著作,不仅能帮助我们理解传感器数据背后的信息科学,更能为推动自动驾驶与智慧城市的落地提供设计依据。随着理论迭代与技术演进,智能交通“感知—认知—决策”的闭环将更聪慧、更安全地表征我们未来的移动世界。
如若转载,请注明出处:http://www.bossuping.com/product/17.html
更新时间:2026-09-19 10:58:08